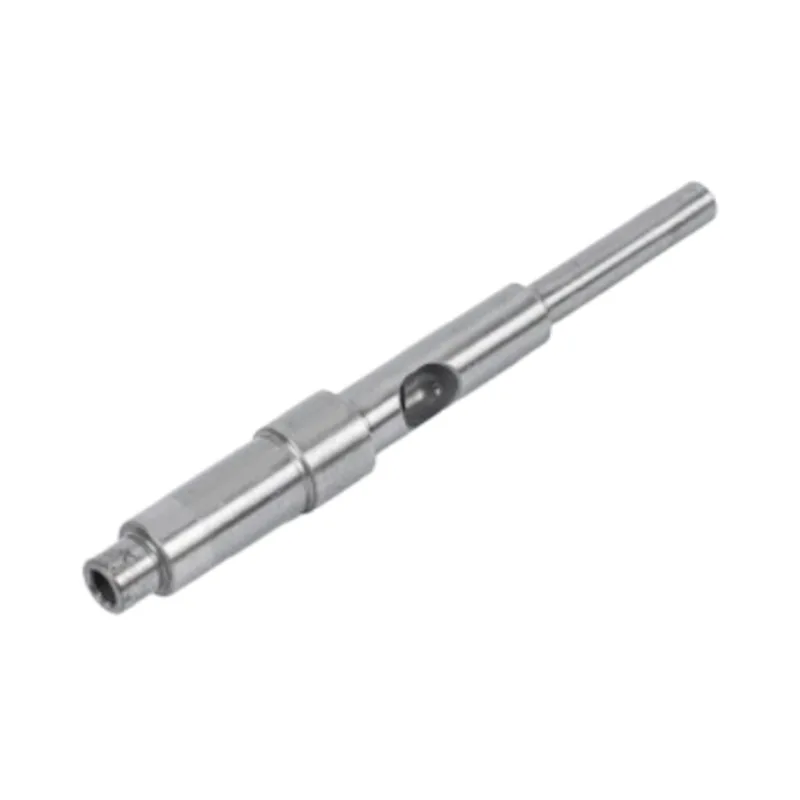
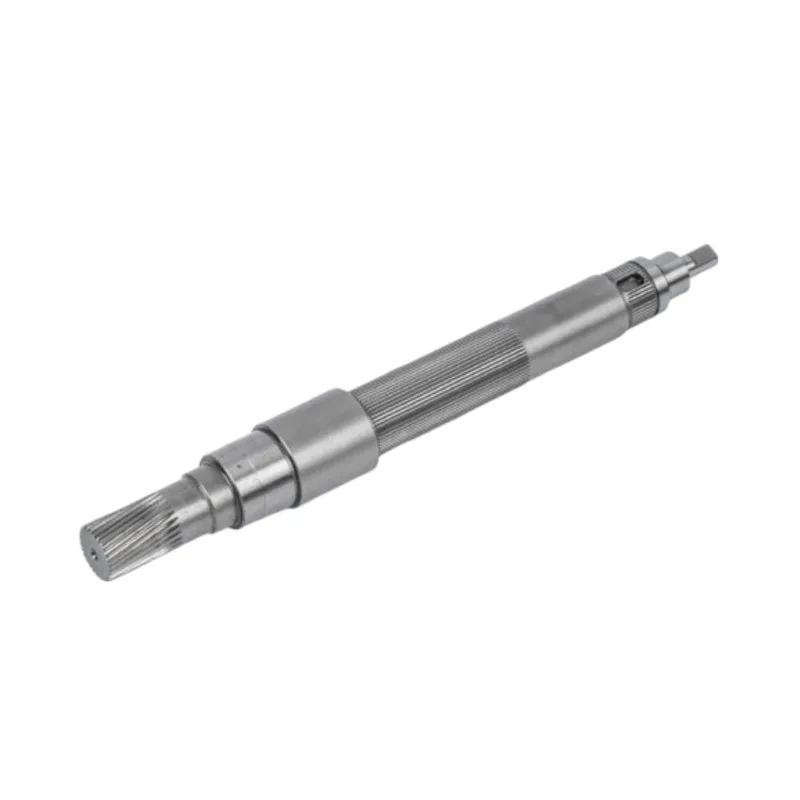
1. De industriële robotmotoras als mechanische ruggengraat van robotbeweging
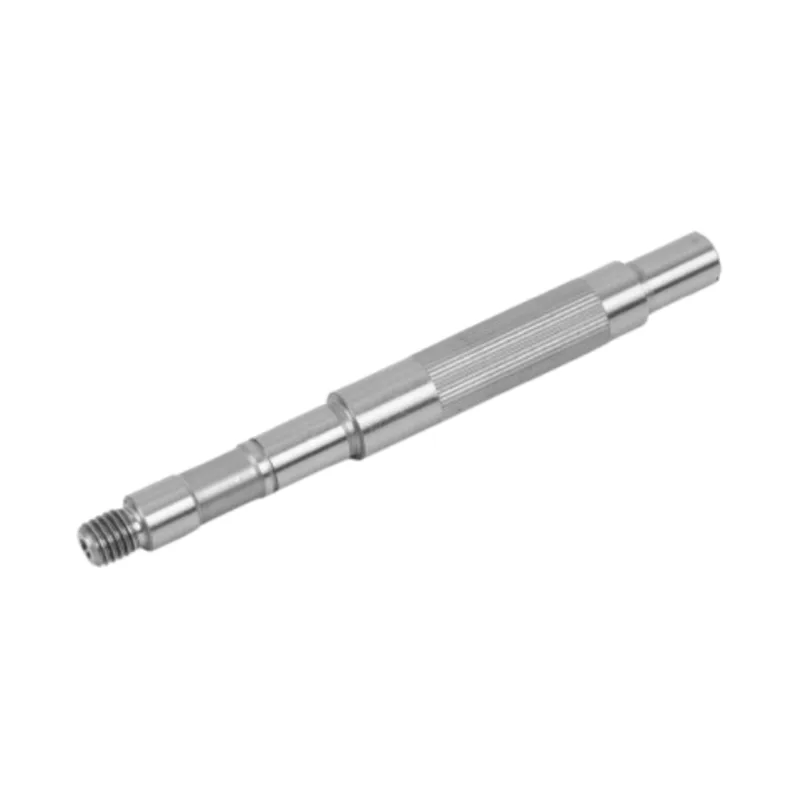
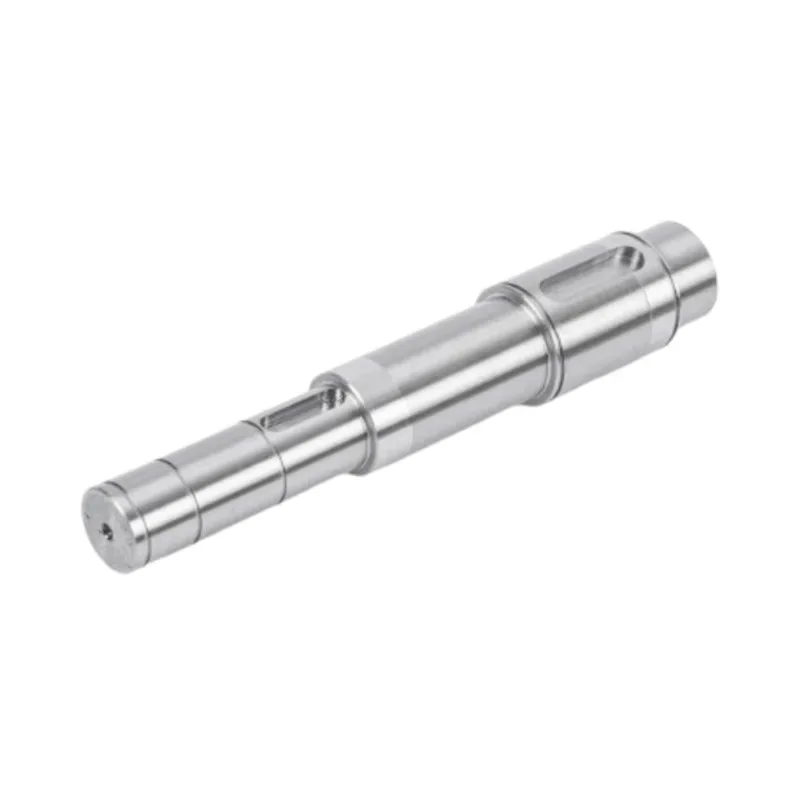
Elke industriële robot – van zesassige gelede armen tot SCARA-selectors en collaboratieve cobots – is afhankelijk van een fundamentele mechanische interface tussen de servomotor en de aangedreven last: deIndustriële robotmotoras. Dit cilindrische element brengt rotatiekracht over van de motor naar de versnellingsbak, harmonische aandrijving of directe verbinding, waardoor elektromagnetisch koppel wordt omgezet in gecontroleerde mechanische verplaatsing. Zonder een zorgvuldig ontworpen motoras kunnen zelfs de meest geavanceerde besturingsalgoritmen niet de positionele nauwkeurigheid, herhaalbaarheid of dynamische responsiviteit leveren die moderne productielijnen vereisen.
De motoras in een robottoepassing wordt geconfronteerd met een duidelijke reeks operationele spanningen. Het moet bestand zijn tegen snelle acceleratie en vertraging, frequente start-stopcycli, variabele koppelbelastingen en soms zware omgevingsomstandigheden – en dat alles met behoud van sub-micron positionele betrouwbaarheid. In tegenstelling tot assen in machines voor algemeen gebruik, werken robotmotorassen in servosystemen met gesloten lus, waarbij elke speling, torsieopwinding of radiale slingering het traject van de eindeffector rechtstreeks in gevaar brengt. Dit stelt buitengewone eisen aan de geometrische precisie, materiaalintegriteit en oppervlaktekwaliteit van de as.
In wezen is deIndustriële robotmotorasis veel meer dan een simpele roterende staaf; het is een precisie-interface die de elektromagnetische output van de motor koppelt aan de mechanische output van de robot. De prestaties ervan beïnvloeden de energie-efficiëntie, thermische dissipatie, trillingssignatuur en uiteindelijk de levensduur van de gehele aandrijflijn. Een grondig begrip van de engineering van dit onderdeel is daarom onmisbaar voor ontwerpers van robotsystemen, onderhoudsingenieurs en inkoopspecialisten.
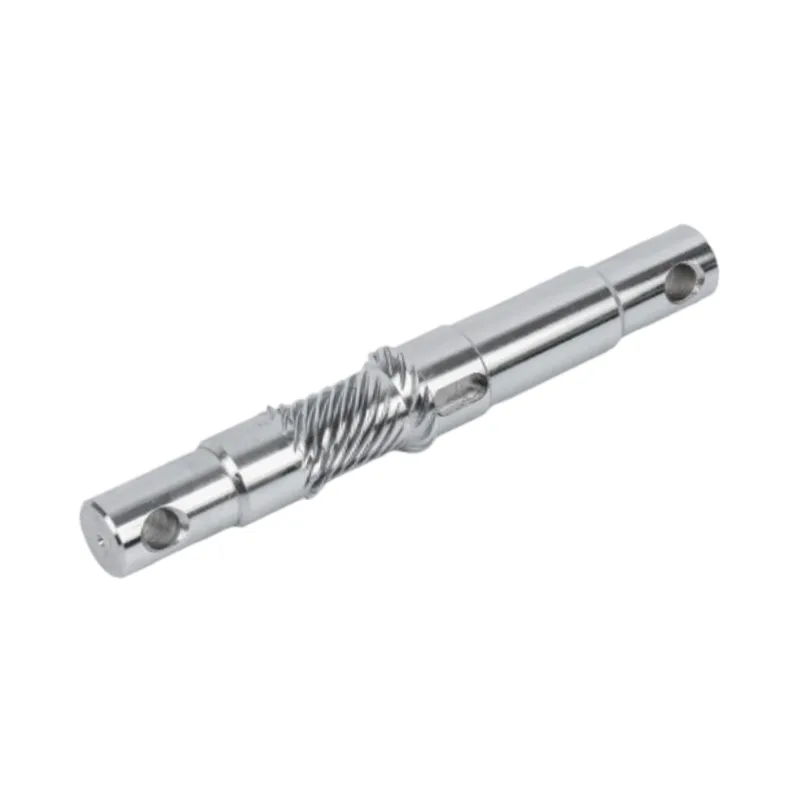
2. Kernontwerpprincipes voor hoogwaardige motorassen
Het ontwerpen van een motoras voor industriële robotica begint met een duidelijk inzicht in de mechanische vereisten van de toepassing. In tegenstelling tot standaard aandrijfassen moeten robotmotorassen voldoen aan een strenge reeks criteria die sterkte, stijfheid, gewicht en dynamisch gedrag in evenwicht brengen.
2.1 Koppeloverbrenging en torsiestijfheid
De primaire taak van elke motoras is koppeloverdracht. Bij robotgewrichten moet de as het nominale koppel van de motor (en af en toe een piekoverbelastingskoppel) overbrengen zonder overmatige hoekverdraaiing. Torsiestijfheid, gedefinieerd als de verhouding tussen het toegepaste koppel en de hoekverdraaiing, is een kritische parameter. Lage torsiestijfheid zorgt voor compliantie in de servolus, waardoor de regelbandbreedte wordt verminderd en het vermogen van de robot om externe verstoringen te onderdrukken wordt aangetast. Zeer stijve assen zorgen ervoor dat de door de motor opgedragen positie getrouw wordt overgedragen op de gewrichtsuitgang, waardoor nauwkeurig volgen van het pad mogelijk wordt.
Ingenieurs bepalen de vereiste asdiameter op basis van de maximale schuifspanning en de toegestane draaihoek per lengte-eenheid. Voor robottoepassingen met cyclustijden gemeten in fracties van een seconde moet ook het polaire traagheidsmoment van de as worden geoptimaliseerd om de gereflecteerde traagheid bij de motor te minimaliseren – een factor die rechtstreeks van invloed is op het acceleratievermogen en het energieverbruik. Holle assen, die een hogere torsiestijfheid-gewichtsverhouding bieden, worden soms toegepast in collaboratieve robots om het gewicht te verminderen en toch voldoende koppelcapaciteit te behouden.
2.2 Dynamisch balanceren en kritische snelheid
Robotmotoren werken vaak met hoge rotatiesnelheden, vooral bij snelle pick-and-place- of assemblagetaken. Onder dergelijke omstandigheden genereren zelfs kleine massa-onevenwichtigheden in de motoras middelpuntvliedende krachten die trillingen opwekken, de lagerbelasting verhogen en hoorbaar geluid produceren. Dynamisch balanceren – uitgevoerd op precisiebalanceermachines – zorgt ervoor dat de massa-as van de as samenvalt met de rotatie-as binnen nauwe toleranties, vaak volgens ISO 1940-klasse G2.5 of beter.
Bovendien moet de kritische snelheid van de as – de rotatiesnelheid waarbij natuurlijke buigfrequenties worden opgewekt – ruim boven de maximale bedrijfssnelheid liggen. Dit vereist een zorgvuldige selectie van de lengte-diameterverhouding van de as, de afstand tussen de steunlagers en de materiaaldempingseigenschappen. Ontwerpers maken vaak gebruik van eindige-elementenanalyse om modusvormen te voorspellen en de geometrie aan te passen om resonantie te voorkomen, waardoor een soepele werking over het hele snelheidsbereik wordt gegarandeerd.
3. Materiaalkeuze — De basis van betrouwbaarheid
De materiaalkeuze voor aIndustriële robotmotorasis misschien wel de meest consequente beslissing in het hele engineeringproces. Materiaaleigenschappen bepalen de sterkte van de as, de levensduur tegen vermoeiing, slijtvastheid, corrosieweerstand en maatvastheid onder thermische cycli.
3.1 Gelegeerd staal en roestvast staal
De meeste industriële robotmotorassen worden vervaardigd uit gelegeerd staal met middelmatige koolstof, zoals 40Cr, 42CrMo4 of gelijkwaardige kwaliteiten. Deze materialen bieden een uitstekende combinatie van treksterkte, taaiheid en bewerkbaarheid. Voor toepassingen die een superieure corrosieweerstand vereisen – zoals robots van voedselkwaliteit of toepassingen die in wash-down-omgevingen werken – wordt de voorkeur gegeven aan roestvast staal zoals SUS420 of 440C. Roestvrije assen zorgen voor voldoende hardheid na warmtebehandeling en zijn bestand tegen oxidatie en chemische aantasting.
Hoogwaardige assen kunnen ook oppervlaktebehandelingen bevatten zoals nitreren, carboneren of inductieharden om een slijtvaste behuizing te creëren met behoud van een taaie, ductiele kern. Deze behuizing-kernarchitectuur is vooral waardevol in robotverbindingen waarbij de as in contact komt met lagers, afdichtingen of spiebaankoppelingen die geconcentreerde contactspanningen veroorzaken.
3.2 Warmtebehandeling en oppervlakteverharding
Warmtebehandeling transformeert de microstructuur van de grondstof om de gewenste mechanische eigenschappen te bereiken. Door afschrikken en temperen ontstaat een uniforme martensitische structuur met een hoge vloeigrens en een goede breuktaaiheid. Voor assen die last hebben van rolcontactvermoeidheid – zoals assen die radiale belastingen ondersteunen via lagers – wordt doorgaans een oppervlaktehardheid van 55–62 HRC gespecificeerd om putvorming en afbrokkeling te voorkomen.
Het is belangrijk op te merken dat overmatige hardheid de taaiheid kan verminderen en de gevoeligheid voor brosse breuken onder schokbelasting kan vergroten. Daarom moet het warmtebehandelingsproces zorgvuldig worden gecontroleerd om de optimale balans te bereiken tussen oppervlakteduurzaamheid en kernveerkracht – een balans die ervaren fabrikanten verfijnen door decennia van procesoptimalisatie.
4. Productieprocessen die precisie bepalen
Het vertalen van een materiaalstaaf naar een afgewerkte motoras die voldoet aan submicron-toleranties vereist een productieproces dat uit meerdere fasen bestaat, waarbij elke fase bijdraagt aan de uiteindelijke geometrische en oppervlaktekwaliteit.
4.1 CNC draaien en slijpen
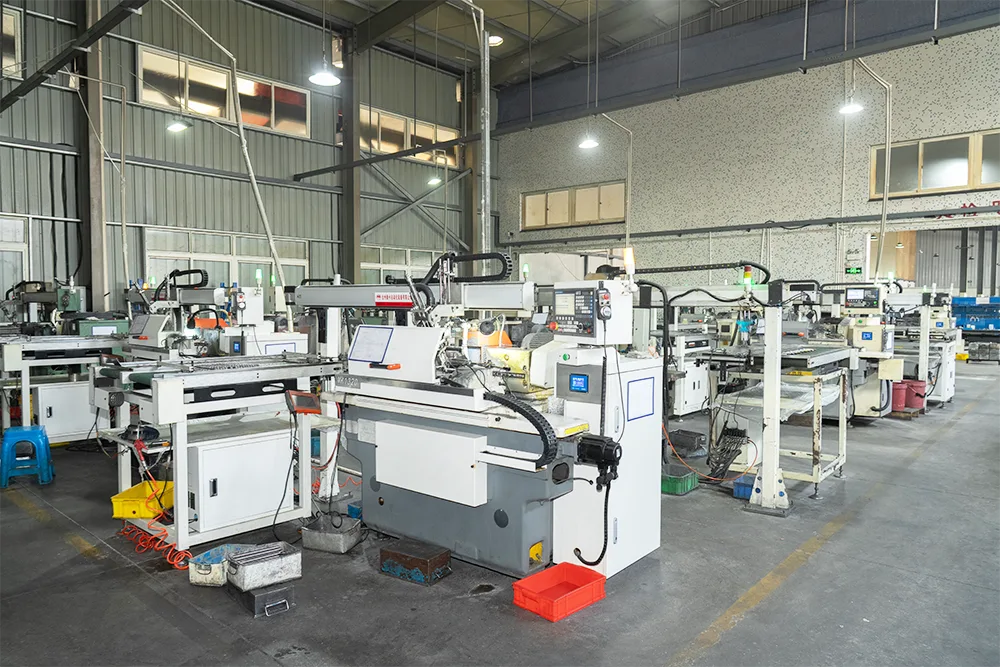
Het productietraject begint doorgaans met CNC-draaien, waarbij het onbewerkte staafmateriaal wordt bewerkt tot een bijna netvorm, waardoor getrapte diameters, schouders, schroefdraden en spiebanen ontstaan. Moderne CNC-draaibanken uitgerust met live gereedschap kunnen frees- en boorbewerkingen in één enkele opstelling uitvoeren, waardoor cumulatieve positioneringsfouten worden verminderd.
Na het draaien wordt de as nauwkeurig geslepen – centerloos of cilindrisch – om de uiteindelijke maattoleranties en oppervlakteafwerking te bereiken. Bij het slijpen worden de laatste paar honderdsten van een millimeter materiaal verwijderd, waardoor oppervlakken ontstaan met ruwheidswaarden (Ra) van slechts 0,2–0,4 µm. Dit afwerkingsniveau is essentieel voor een goede lagerpassing, afdichtingsprestaties en verminderde wrijving tijdens bedrijf.
Voor assen met spiebanen, tandwieltanden of andere complexe kenmerken kunnen aanvullende bewerkingen zoals afwikkelen, vormgeven of brootsen worden toegepast. Elke operatie introduceert zijn eigen set toleranties die binnen het totale dimensionale budget moeten worden beheerd.
4.2 Kwaliteitscontrole en metrologie
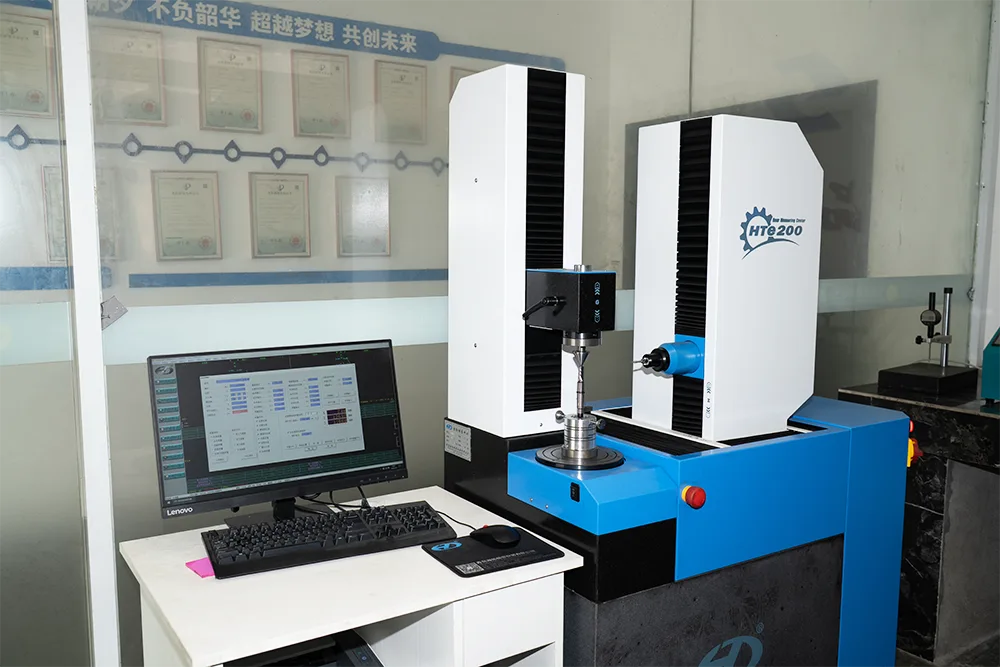
Kwaliteitsborging bij de productie van motorassen is afhankelijk van een combinatie van meting tijdens het proces en eindinspectie met behulp van coördinatenmeetmachines (CMM), optische comparatoren en oppervlakteprofielmeters. Belangrijke metingen zijn onder meer:
- Diameter bij kritische lagertappen (doorgaans geregeld tot ±0,005 mm of strakker)
- Concentriciteit tussen meerdere diameters
- Rechtheid en cilindriciteit
- Oppervlakteruwheid en golving
- Hardheidsprofiel van oppervlak tot kern
Geavanceerde fabrikanten maken ook gebruik van niet-destructieve testmethoden zoals magnetische deeltjesinspectie of wervelstroomtests om ondergrondse defecten op te sporen die de vermoeiingssterkte in gevaar kunnen brengen. Elke as die deze strenge controles doorstaat, verdient het recht om te worden geïnstalleerd in een robot die gedurende zijn levensduur miljoenen cycli zal uitvoeren.
5. Toleranties, oppervlakteafwerking en geometrische integriteit
DeIndustriële robotmotorasopereert in een wereld gemeten in microns. De toleranties die op de kritische kenmerken worden toegepast, bepalen rechtstreeks de positionele nauwkeurigheid, herhaalbaarheid en betrouwbaarheid van de robot.
Voor lagertappen variëren typische diametertoleranties van ±0,005 mm tot ±0,010 mm, afhankelijk van het lagertype en de pasvormklasse. Nauwere toleranties – zo laag als ±0,002 mm – zijn gespecificeerd voor ultraprecieze toepassingen zoals robots voor het hanteren van halfgeleiders of medische robotica. De concentriciteit tussen de tappen wordt vaak op 0,01 mm of minder gehouden om radiale slingering te voorkomen die trillingen zou veroorzaken en de levensduur van de lagers zou verkorten.
Oppervlakteafwerking is net zo belangrijk. Een ruw asoppervlak verhoogt de wrijving, versnelt de slijtage van de afdichtingen en biedt kiemplaatsen voor vermoeiingsscheuren. Voor robotmotorassen is een oppervlakteafwerking van Ra 0,4 µm of beter standaard, waarbij voor sommige toepassingen Ra 0,2 µm op afdichtingsoppervlakken vereist is. Het bereiken van een dergelijke afwerking vereist niet alleen vakkundig slijpen, maar ook een zorgvuldige controle van de slijpschijfgrit, koelvloeistof en voedingssnelheden.
Geometrische toleranties – inclusief rechtheid, rondheid en cilindriciteit – zorgen ervoor dat de as tijdens het roteren binnen het beoogde bereik blijft. Elke afwijking van de perfecte geometrie vertaalt zich in cyclische belasting van lagers en afdichtingen, waardoor uiteindelijk het onderhoudsinterval van de robot wordt verkort. Het cumulatieve effect van deze toleranties is dat een goed vervaardigde motoras de robot in staat stelt zijn nominale herhaalbaarheid te bereiken – vaak ±0,02 mm of beter – over zijn gehele werkbereik.
6. Faalmodi en preventieve strategieën
Zelfs de best ontworpen motoras kan defect raken als deze wordt blootgesteld aan omstandigheden die buiten de ontwerplimieten vallen. Door veel voorkomende faalwijzen te begrijpen, kunnen ontwerpers en onderhoudstechnici preventieve maatregelen implementeren die de levensduur van de as verlengen en ongeplande stilstand verminderen.
Vermoeidheidsfractuuris het meest voorkomende faalmechanisme bij roterende assen. Herhaalde cyclische buig- of torsiespanningen, vaak verergerd door spanningsconcentraties op spiebanen, schouders of perspassing-interfaces, veroorzaken scheuren die zich voortplanten tot ze uiteindelijk breken. Preventieve strategieën omvatten royale afrondingsstralen, oppervlaktestralen om drukrestspanningen op te wekken, en een zorgvuldige controle van de bedrijfsbelastingen om te voorkomen dat de uithoudingsvermogenlimiet wordt overschreden.
Slijtage en piekerenkomen voor op grensvlakken waar de as in contact komt met lagers, afdichtingen of koppelingen. Micromotion onder belasting kan schurend vuil produceren dat materiaalverlies versnelt en de pasvorm verslechtert. Harde oppervlaktecoatings, goede smering en het handhaven van de juiste passingen zijn effectieve tegenmaatregelen.
Buigen of afbuigenonder overmatige radiale belastingen kan de as in contact komen met stationaire componenten of een verkeerde uitlijning in de aandrijflijn veroorzaken. Dit is vooral relevant bij robots met lange, vrijdragende armen, waarbij de motoras overhangende lasten kan dragen. Het vergroten van de asdiameter, het gebruik van materialen met een hogere sterkte of het dichter bij het belastingspunt plaatsen van lagers kan dit risico beperken.
Corrosie en putvorminginvloed hebben op schachten die in vochtige, chemisch agressieve of spoelomgevingen werken. Roestvrij staalsoorten, beschermende coatings zoals verzinken of chemisch nikkel, en regelmatige reinigingsprotocollen helpen de integriteit van het asoppervlak te behouden.
Regelmatige conditiemonitoring – inclusief trillingsanalyse, temperatuurmonitoring en periodieke dimensionale inspectie – maakt vroegtijdige detectie van zich ontwikkelende fouten mogelijk, waardoor corrigerende maatregelen mogelijk zijn voordat catastrofale storingen optreden. Deze proactieve aanpak is het kenmerk van robotonderhoudsprogramma's van wereldklasse.
7. Veelgestelde vragen
Op zoek naar een vertrouwde partner voor uw robotaandrijflijncomponenten?
Guanshuocombineert decennialange expertise op het gebied van precisieproductie met geavanceerde CNC- en slijpmogelijkheden om motorassen te produceren die voldoen aan de meest veeleisende robottoepassingen.
Van materiaalkeuze en warmtebehandeling tot eindinspectie: elke as is ontworpen met het oog op prestaties, duurzaamheid en consistentie.
Neem contact met ons opom uw wensen te bespreken